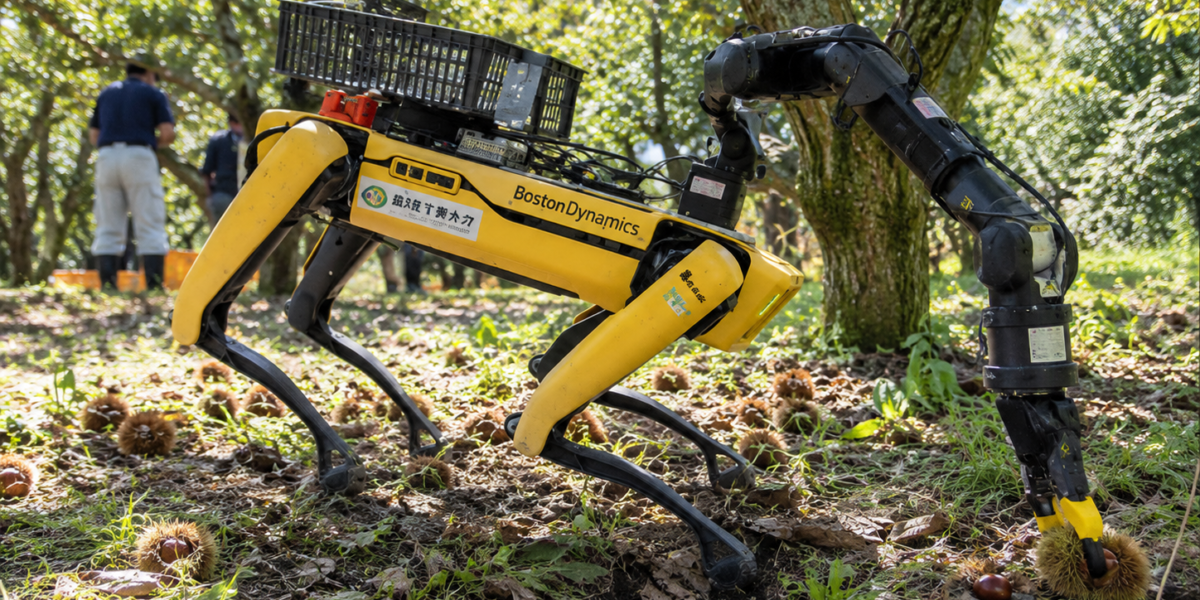
Un robot quadrupede raccoglie castagne in Giappone grazie a sensori e a un braccio meccanico. La sperimentazione è descritta nell’approfondimento tecnico dedicato al progetto di Kōchi e si inserisce nel più ampio sviluppo dell’agricoltura tecnologica in Giappone. La sperimentazione si è svolta il 6 ottobre 2026 nella città di Shimanto, nella prefettura di Kochi.
Il progetto punta a ridurre il lavoro manuale nei campi. Inoltre, potrebbe aiutare gli agricoltori ad affrontare due problemi sempre più diffusi: l’invecchiamento della popolazione e la carenza di manodopera.
Come il robot riconosce e raccoglie le castagne
L’esperimento si è svolto in un castagneto della società locale Shimanto Drama, tra le montagne della prefettura di Kochi.
Il robot si muove su quattro zampe e segue un percorso programmato. Durante gli spostamenti, alcuni sensori individuano le castagne cadute sul terreno.
Successivamente, un braccio robotico afferra i frutti e li deposita in contenitori posizionati sul dorso della macchina.
In questo modo, il sistema può svolgere una parte del lavoro senza richiedere la presenza continua degli agricoltori.
Spot, sensori e un braccio meccanico da 20 milioni di yen
Il robot quadrupede proviene dagli Stati Uniti e ha un valore di circa 20 milioni di yen.
I ricercatori hanno aggiunto un braccio meccanico per consentire la raccolta automatizzata delle castagne.
Il progetto coinvolge un gruppo di ricerca guidato dal professor Toru Kurihara, della Kochi University of Technology.
Inoltre, il gruppo collabora con aziende e istituzioni locali per sviluppare nuove applicazioni della robotica agricola.
Già dal 2024, infatti, i ricercatori utilizzano robot quadrupedi per sperimentare il trasporto degli agrumi yuzu.
Una risposta alla carenza di manodopera agricola
La raccolta delle castagne richiede attenzione e tempestività. I frutti, infatti, devono essere recuperati poco dopo la caduta per conservarne la qualità.
Tuttavia, controllare continuamente un castagneto può diventare difficile, soprattutto quando manca personale.
Per questo motivo, i ricercatori stanno cercando di automatizzare alcune operazioni.
Durante la dimostrazione, il professor Kurihara ha espresso soddisfazione per il funzionamento del robot. Secondo il ricercatore, il sistema ha lavorato in modo più fluido del previsto.
Anche i rappresentanti di Shimanto Drama hanno accolto positivamente i risultati. In particolare, hanno sottolineato l’importanza di raccogliere rapidamente le castagne per preservarne la qualità.
Le difficoltà: ricci spinosi e precisione della presa
Nonostante i risultati incoraggianti, il robot deve ancora superare diversi ostacoli.
Il problema principale riguarda il riconoscimento delle castagne. Il sistema deve infatti distinguere i frutti dai ricci spinosi presenti sul terreno.
Inoltre, il braccio meccanico deve migliorare la precisione dei movimenti per afferrare correttamente ogni castagna.
Di conseguenza, saranno necessari ulteriori test prima di utilizzare questa tecnologia su larga scala.
L’obiettivo è portarlo nei campi entro due anni
Il gruppo di ricerca punta a rendere il sistema utilizzabile nella pratica entro circa due anni.
Se i prossimi esperimenti daranno risultati positivi, la tecnologia potrebbe aiutare le aziende agricole a ridurre il lavoro manuale.
Inoltre, i robot potrebbero svolgere alcune attività ripetitive, lasciando agli agricoltori più tempo per altre operazioni.
Per il momento, però, si tratta ancora di una sperimentazione. Il robot non rappresenta quindi una soluzione già disponibile sul mercato.
Il progetto di Kochi mostra comunque come la robotica possa trovare nuove applicazioni anche nell’agricoltura tradizionale.